|
Cliquer sur les icônes pour connaître les utilisations possibles des contraintes :
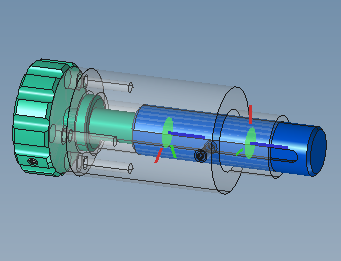
Système vis-écrou (ou liaison hélicoïdale)
|
A noter :
3 classes d'équivalence cinématiques sont nécessaires :
- une classe Bâti,
- une classe Vis,
- une classe Ecrou.
Une des classes Vis ou Ecrou doit être en liaison Pivot par rapport à la classe Bâti, l'autre en liaison Glissière par rapport à cette même classe Bâti.
L'axe de rotation de la liaison Pivot et la direction de translation de la liaison Glissière doivent être coaxiaux.

|
|
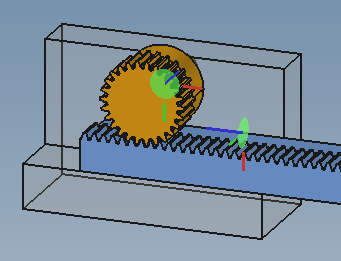
Transmisssion par pignon crémaillère
|
A noter :
3 classes d'équivalence cinématiques sont nécessaires :
- une classe Bâti,
- une classe Pignon,
- une classe Crémaillère.
La classe Pignon doit être en liaison Pivot par rapport à la classe Bâti, La classe Crémaillère en liaison Glissière par rapport à cette même classe Bâti.
L'axe de rotation de la liaison Pivot et la direction de translation de la liaison Glissière doivent être perpendiculaires.
|
|
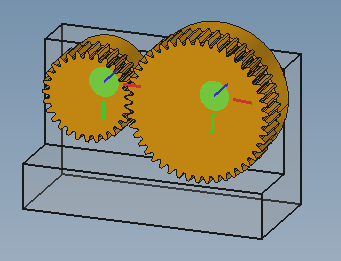
Transmisssion par engrenages
|
A noter :
3 classes d'équivalence cinématiques sont nécessaires :
- une classe Bâti,
- une classe Roue 1,
- une classe Roue 2.
Les deux classes Roue 1 et Roue 2 doivent être en liaison Pivot par rapport à la classe Bâti.
Les axes de rotation des deux liaisons Pivot doivent être parallèles dans le cas général, ou d'un angle donné selon le type d'engrenages.
Les deux diamètres primitifs des roues dentées permettent de définir le rapport de transmission du mécanisme.
|
|
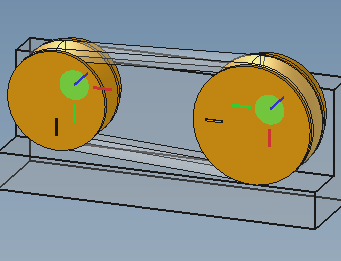
Transmisssion par poulies et courroie
|
A noter :
3 classes d'équivalence cinématiques sont nécessaires :
- une classe Bâti,
- une classe Poulie 1,
- une classe Poulie 2.
Les deux classes Poulie 1 et Poulie 2 doivent être en liaison Pivot par rapport à la classe Bâti.
Les axes de rotation des deux liaisons Pivot doivent être parallèles dans le cas général, ou d'un angle donné selon le type de mécanisme.
Les deux diamètres primitifs des poulies permettent de définir le rapport de transmission du mécanisme.
|
|
Cet outil permet de rendre solidaires les pièces sélectionnées, donc de créer une classe d'équivalence cinématique rapidement si les composants sont déjà positionnés correctement les uns par rapport aux autres.
|
2- Les outils pour transformation de mouvement, et les outils spécifiques :
Il est bon de tester ces outils pour mieux les connaître.
 Cliquer sur les icônes pour connaître les utilisations possibles des contraintes :
|
 Quels outils pour lier des pièces d'un assemblage ?


